Panda / MuJoCo 仿真
目标: 在 MuJoCo 中运行实时伺服控制循环,用实际动力学反馈持续跟踪目标,并比较三条控制路径。伺服循环为 100 Hz,物理积分为 500 Hz。前置:安装 .[mujoco]。所有源码命令从仓库根目录执行。
通过 PyPI 安装后,无需源码仓库:安装 servo-py[mujoco],将本页 python examples/mujoco_panda.py 替换为 servo-py-panda 即可。下文会标明仅在 main 源码中提供、尚未发布的选项。Panda 模型单独下载,不包含在 wheel 或源码发行包中。安装范围见安装指南。
先运行默认示例
默认打开 viewer,演示 18 秒,最后一秒发送 Stop。空格暂停/继续,关闭窗口或 Ctrl+C 退出。橙色为目标、青色为实际 TCP 路径。
内置目标随仿真时间变化;每个控制周期都读取积分后的 qpos/qvel 并重新计算输出。使用实时外部目标可在运行中改变目标,体验与应用目标源相连的闭环。headless 默认按仿真时间运行,--target-stdin 则按墙钟节拍推进;频率与实时性的区别见实时伺服教程。
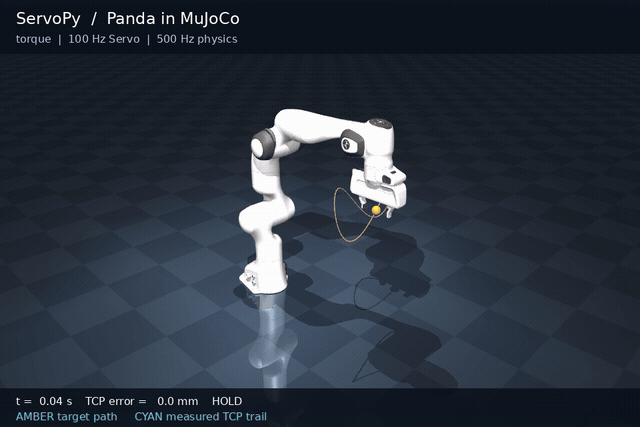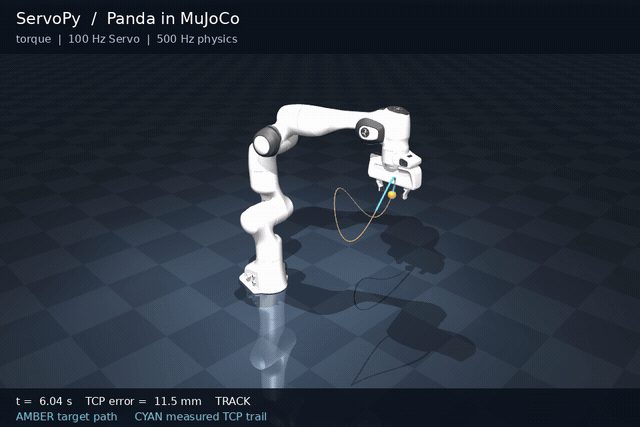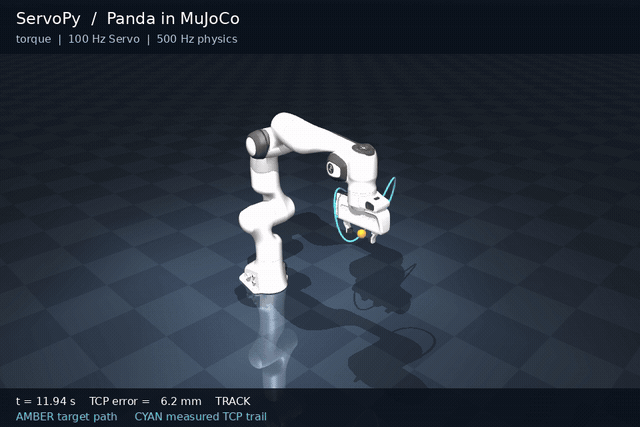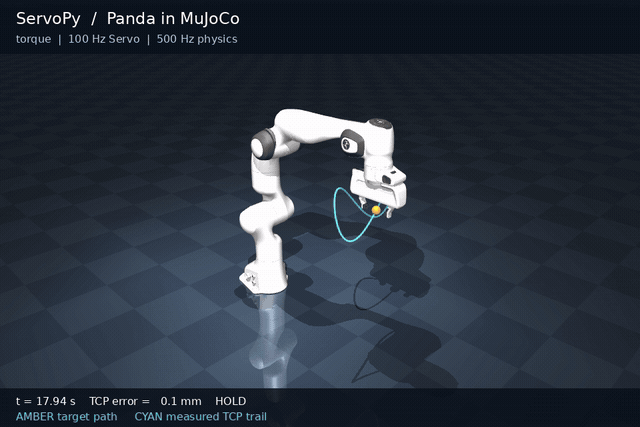
无桌面机器运行 python examples/mujoco_panda.py --headless。不录视频的 headless 模式不需要渲染上下文。
拖动目标实时跟随
此功能已加入 main 源码,已发布的 PyPI 0.3.0 尚不包含 --interactive-target。 先在最新仓库安装 .[mujoco],再运行:
viewer 中的橙色球与 RGB 坐标轴表示目标位姿。目标初始位于实际 TCP,已自动选中;机械臂根据每个周期的物理反馈尝试跟随。鼠标拖动只改变目标,不直接修改机器人关节状态。
| 操作 | 行为 |
|---|---|
| Ctrl + 鼠标右键拖动 | 平移目标 |
| Ctrl + 鼠标左键拖动 | 旋转目标;RGB 轴显示目标朝向 |
| 拖动时加 Shift | 切换平移平面或旋转方向 |
| 双击橙色目标 | 重新选中目标,避免误拖动机器人本体 |
| F6 | 将目标移回当前测量 TCP 并重新选中;不复位机器人或 Servo |
| 空格 | 暂停/继续;暂停期间也可以拖动和复位目标 |
| 关闭窗口 / Ctrl+C | 结束仿真 |
松开鼠标后,当前目标仍是本地控制任务的有效目标,每周期继续跟踪。交互模式默认持续运行到退出,不受普通演示的 18 秒限制;加 --duration 60 可运行 60 秒并在最后一秒制动。最近 20 秒的轨迹用于显示,汇总指标仍覆盖整个会话;可用 --log 保存全部控制记录。
支持两种位姿控制路径:
# 位姿 → 微分 IK → 力矩控制(默认)
python examples/mujoco_panda.py --interactive-target
# 位姿 → 位置 IK → 关节位控
python examples/mujoco_panda.py --interactive-target --control-mode ik-position
直接 joint-position 模式接收关节角,不能与拖动位姿目标组合;应选择 ik-position。--interactive-target 与 --target-stdin、--targets 互斥,也不能与 --headless 组合。源码安装后,servo-py-panda --interactive-target 同样可用。
请先在末端附近小幅拖动。目标变化仍受速度、加速度、奇异性和可选 jerk 约束;拖得过远或进入不可达姿态时不保证跟上。IK 位控遇到无解、越限或关节分支跳变时会制动,可拖回可达范围或按 F6;原有位控重力偏差仍存在。限时会话结束才会把 completed 设为 true,手动关闭无限时会话时该字段为 false。
交互使用 MuJoCo 的原生鼠标扰动移动 mocap 目标,并在每次控制计算前同步 viewer 输入。同步和线程约定见官方 passive viewer 文档。
模型下载与离线运行
安装后的 Panda 示例首次启动时,从固定 Git 提交下载约 5 MB 的模型压缩包,验证 SHA-256 后存入 ~/.cache/servo-py/panda/<sha256>/panda.zip。若设置了绝对路径的 XDG_CACHE_HOME,则使用该目录下的 servo-py/panda/。后续直接读取缓存;损坏的缓存会重新下载并校验。
pip install、import servo_py、基础 URDF 示例和 servo-py-panda --help 都不会下载模型。Git 克隆可直接使用 examples/assets/panda.zip,因此已有的源码示例仍可离线运行。
离线机器可从联网机器复制仓库中的压缩包,或者保存这个固定版本的模型压缩包,然后执行:
此路径优先于仓库文件和缓存,仍须通过内置 SHA-256 校验;若路径或校验错误,不会改为联网下载。来源清单和许可证随 Python 包提供;模型在内存中读取,不向安装目录写文件,也不解压网格到磁盘。
三种控制模式
| 模式 | 输入与求解 | 写给 MuJoCo 的量 | 是否调用位置 IK |
|---|---|---|---|
torque(默认) |
Pose → 微分 IK → 关节参考 | 力矩 PD 与模型 bias,单位 Nm | 否 |
joint-position |
关节目标 → JointPosition 参考 | 原生位置执行器目标,单位 rad | 否 |
ik-position |
Pose → Python 位置 IK → JointPosition | 原生位置执行器目标,单位 rad | 是 |
python examples/mujoco_panda.py --control-mode joint-position
python examples/mujoco_panda.py --control-mode ik-position
torque 与 ik-position 跟踪固定朝向的空间八字位姿;直接关节模式使用关节正弦轨迹,画面中的目标路径由 FK 得到。因此不同模式的误差不能直接当作求解器优劣比较。
两种位控使用 Menagerie 模型原有 PD,不添加重力或期望速度前馈,负载下会保留静态误差。这里的 JointPosition 是 Servo 指令,position 执行器是 MuJoCo 的物理控制器,两者是不同层。
加入平滑与冗余控制
CMAKE_BUILD_PARALLEL_LEVEL=2 python -m pip install '.[mujoco,ruckig]'
python examples/mujoco_panda.py --control-mode ik-position --smoothing ruckig
python examples/mujoco_panda.py --differential-ik qp --nullspace-gain 0.1 --smoothing ruckig
--max-jerk 默认 30 rad/s³。三种模式均可用 Ruckig;--differential-ik、--nullspace-gain 和 --joint-centering-gain 仅用于 torque 模式的内核 Pose/Twist 路径。位置 IK 的替换方式见 IK 教程。
外部目标与控制日志
python examples/mujoco_panda.py --control-mode joint-position --target-stdin --log run.jsonl
python examples/mujoco_panda.py --headless --control-mode joint-position --targets targets.jsonl --log run.jsonl
第一条接收实时 JSONL;第二条读取带仿真时间的目标文件。二者互斥。目标源默认 100 ms 超时;stdin EOF 或错误输入触发停止。可复制的目标生成例子、日志内容和回放见 输入与记录。
录制视频与指标
mkdir -p outputs
MUJOCO_GL=egl python examples/mujoco_panda.py --headless \
  --control-mode ik-position --record outputs/panda.mp4 --metrics outputs/panda.json
这是 Linux EGL 录制方式,需要本机支持对应渲染后端。默认 960 × 640、30 fps;可用 --width 640 --height 480 --fps 12 调整。录制文件必须以 .mp4 结尾,尺寸必须为偶数且至少 320 × 240。输出到自己的目录,避免覆盖仓库基准录像。
--record 保存画面,--metrics 保存汇总,--log 保存每周期控制数据;它们用途不同,可以同时启用。完整参数表
如何读结果
| 字段 | 含义 |
|---|---|
completed |
是否运行完计划时长;提前关窗时为 false |
position_rmse_m / position_max_error_m |
全程实际 TCP 相对目标的误差,包括动态滞后 |
final_position_error_m |
结束时的 TCP 误差,不能代表全程精度 |
max_joint_tracking_error_rad |
实际关节反馈相对 Servo 参考的误差 |
ik_failures / last_ik_error |
位置 IK 被拒绝的次数与最后原因 |
actions / flags |
Servo 行为与限制触发记录 |
默认配置的历史基线如下(Linux / Python 3.12 / MuJoCo 3.13.0、18 秒、未启用 Ruckig):
| 指标 | torque | joint-position | ik-position |
|---|---|---|---|
| TCP RMSE | 7.04 mm | 16.76 mm | 15.45 mm |
| 最终 TCP 误差 | 0.077 mm | 6.725 mm | 6.722 mm |
| 最终动作 | HOLD | HOLD | HOLD |
这些是特定配置的仿真观测,不是机器人精度规格。原始默认模式指标 与 验证记录 保留了条件及限制。
--duration 最短为 6 秒,但缩短时长会加快内置轨迹。历史 6 秒 IK 位控运行曾拒绝 331 个解、最终误差约 180.5 mm;运行结束或 HOLD 不代表目标成功跟踪。首次体验请使用默认 18 秒。
控制与物理如何连接
Servo 以 100 Hz 使用 MuJoCo 的 qpos/qvel 反馈;物理积分为 500 Hz。执行器每个子步都通过 sample_reference(t) 读取参考,因此 Ruckig 不会被误当成恒加速度插值。初始化后不直接覆盖物理 qpos/qvel。
时间戳使用整数仿真时钟,渲染变慢不会伪造反馈超时。实时 stdin 模式会按墙钟节拍推进仿真,但不提供硬实时保证。MuJoCo 接触物理与 Servo 外部碰撞监控相互独立;本示例未提供 CollisionSample,因而会显示 COLLISION_DISABLED。
模型来自固定版本的 MuJoCo Menagerie,原始资产、许可证与校验信息保存在仓库的 assets 目录。夹爪保持张开;该示例不演示抓取任务或真机通信。